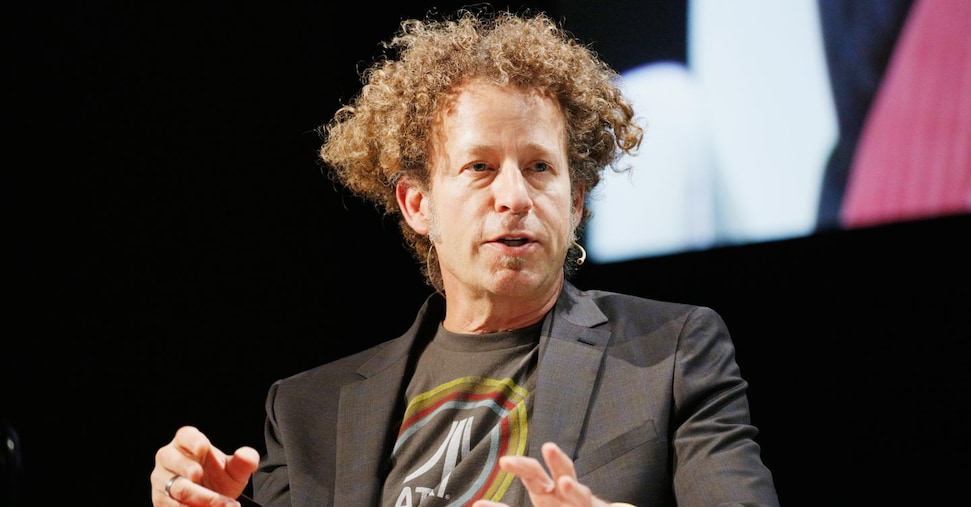




Se l’intelligenza artificiale entra in fabbrica, ma l’umanoide è ancora agli albori, dove sono allora le opportunità ed il mercato? Ken Goldberg, docente di ingegneria e robotica a Berkeley e fondatore di aziende che vendono sistemi robotici tra cui Ambi Robotics, è entusiasta della robotica, ma diffida delle tempistiche e delle promesse costruite attorno agli umanoidi, cioè alla robotica che lui chiama generalista.
«Le imprese non comprano una dimostrazione»
Il suo metro di giudizio è uno solo: il risultato. «Le imprese non comprano una dimostrazione, comprano un risultato». Questo è il senso del suo ragionamento. «Sul piano industriale, un robot che esegue un movimento spettacolare una sola volta ha un valore limitato, se non lo ripete migliaia di volte a un costo accettabile», dice Goldberg. Le sue società, osserva, generano ricavi su compiti molto specifici — smistare pacchi, impilare bancali — proprio perché il valore è misurabile e ricorrente.
Il futuro dell’automazione variabile
Il professor Goldberg introduce a un concetto molto importante: l’automazione variabile. Per anni abbiamo pensato in termini di due sole categorie: l’automazione fissa, il robot che ripete all’infinito lo stesso gesto rigido e l’umanoide, il presunto tuttofare. Goldberg indica una terza via, ed è quella che oggi produce reddito: i sistemi specializzati che svolgono un compito strutturato ma con input che cambiano ogni volta. «Un pacco non è mai identico al precedente; l’AI serve proprio a percepire la differenza e ad adattarsi, entro un perimetro definito» mi spiega. A suo giudizio, per queste attività non serve un’intelligenza generale, ma una sufficiente che opera dentro confini chiari.
È qui che Goldberg mette in discussione con eleganza lo spettacolo degli umanoidi. Camminare o correre, spiega, è relativamente facile da simulare, perché la gravità è una forza stabile e nota. Manipolare è tutt’altro: entrano in gioco attriti, punti di contatto, superfici che cambiano, oggetti deformabili, la pressione delle dita. È un problema di fisica, non di coreografia. Per questo un robot capace di un salto acrobatico può restare goffo di fronte a un gesto ordinario quale afferrare un cavo, una scarpa, un componente irregolare. Lo scarto tra la simulazione e il mondo reale, il sim-to-real gap, è molto più ampio per la mano che per le gambe.
Goldberg aggiunge un altro punto fondamentale: la quantità di dati usati per addestrare i modelli linguistici potrebbe non essere sufficiente per addestrare i robot. «Nella robotica ogni esempio utile deve tenere insieme percezione, forza, tempismo, contatto ed esito, tutti correttamente collegati», mi spiega con dovizia di dettagli. Secondo Goldberg, gli attuali metodi, simulazione e teleoperazione, tendono a fermarsi attorno all’80% di successo e faticano a essere generalizzabili a casi nuovi. Ne deriva una considerazione che non è solo tecnica, ma anche di governance. I dati non sono solo numeri: registrano il gesto di chi lavora e l’ambiente in cui la macchina opera. Prima ancora di essere un patrimonio tecnico, sono informazioni sensibili. Per questo il modo in cui vengono raccolti e utilizzati — da chi, con quali finalità, con quali garanzie — va definito fin dall’inizio, non trattato come un dettaglio successivo.